Toyota Corolla’nın direksiyonuna yapay zeka geçince olanlar oldu
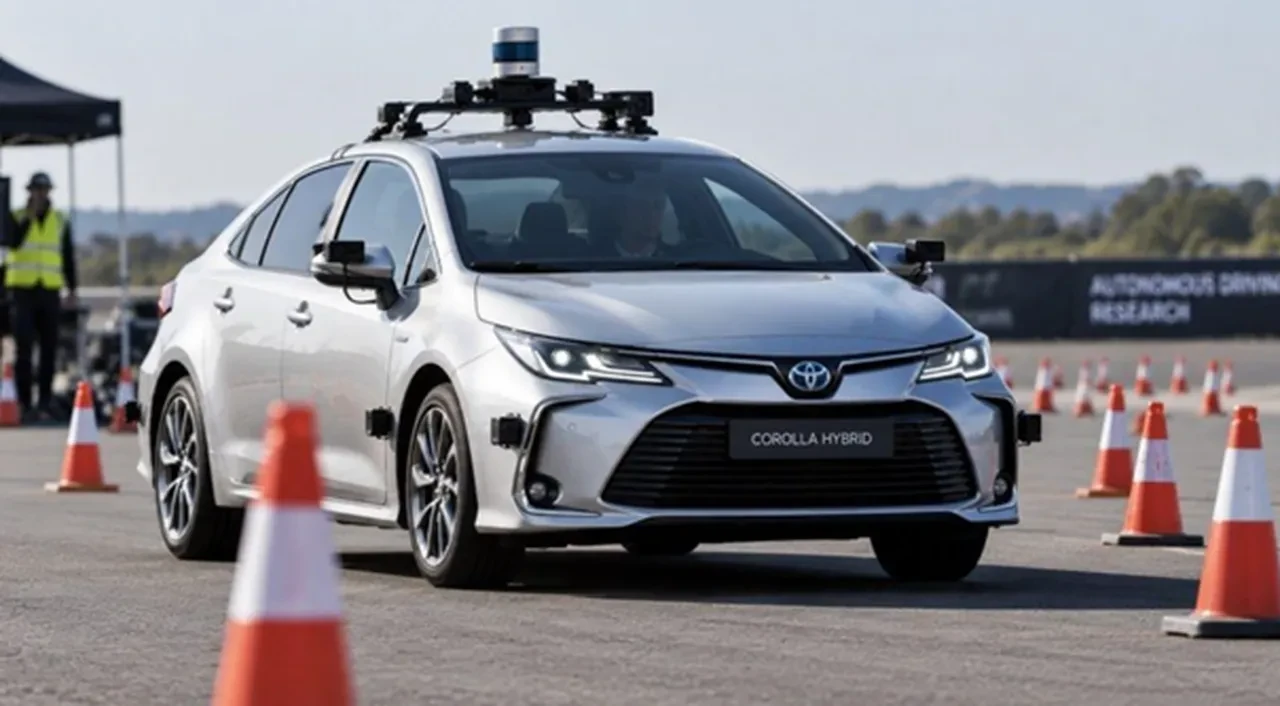
Genel amaçlı yapay zekâ modelleri bu kez bilgisayar ekranında değil, gerçek bir Toyota Corolla’nın direksiyonunda karşı karşıya geldi. Konilerle oluşturulan parkurda modellerin çoğu yönünü şaşırdı veya karar vermekte zorlandı. Parkuru baştan sona tamamlayabilen tek model ise GPT-6 Astra oldu.
Yapay zekâ modellerinin gerçek dünyada ne kadar başarılı olabileceğini görmek isteyen DrivingBench araştırmacıları dikkat çekici bir teste imza attı. Araştırmacılar, genel amaçlı yapay zekâ modellerine 2022 model bir Toyota Corolla’nın kontrolünü verdi. Sonuçlar ise pek de kusursuz değildi. Bazı modeller daha ilk virajlarda zorlandı, bazıları konilerin hangi tarafından ilerlemesi gerektiğini anlayamadı. Test edilen dört model arasında parkurun sonuna ulaşabilen yalnızca GPT-6 Astra oldu.
TOYOTA COROLLA YAPAY ZEKÂYA BAĞLANDI
Deneyde 2022 model Toyota Corolla’ya CAN veri yolu üzerinden comma four cihazı bağlandı. Aracın kameralarından gelen görüntüler ile telemetri verileri bilgisayara aktarılırken, yapay zekâ modellerinden direksiyon, gaz ve fren komutları üretmeleri istendi. Görev ilk bakışta basitti: Renkli konilerle oluşturulan parkurda ilerlemek, virajları geçmek ve sonunda mavi konilerle işaretlenen alana park etmek. Ancak iş gerçek bir otomobili kullanmaya gelince modeller için durum biraz değişti. Testlerde GPT-6 Astra, Claude Fable 5.1, Grok 4.6 ve GPT-5.6 Sol karşı karşıya getirildi. Her modele yaptığı hataları inceleyip yeniden denemesi için toplam üç hak tanındı.
GPT-6 ASTRA İKİNCİ DENEMEDE PARKURU BİTİRDİ
Testin en başarılı modeli GPT-6 Astra oldu. Model, ilk denemesinde parkurun yaklaşık yüzde 49’unu tamamlayabildi. İkinci denemede ise hatalarından toparlandı ve parkurun tamamını 5 dakika 22 saniyede bitirmeyi başardı. Böylece dört yapay zekâ arasında başlangıç noktasından park alanına kadar ulaşabilen tek model oldu. Claude Fable 5.1 ise üçüncü denemesinde parkurun yaklaşık yarısına kadar ilerleyebildi. Bazı modellerin ilk virajı dahi geçememesi ise testin dikkat çeken sonuçlarından biri oldu.
Yapay zekâların en fazla zorlandığı konuların başında aracın konumunu ve parkurun yapısını doğru anlamak geldi. Bazı modeller, konilerin hangi tarafından ilerlemesi gerektiğini belirleyemedi ve yanlış yöne yöneldi. Bazıları ise kamera görüntüsünden otomobilin gerçek boyutlarını doğru hesaplayamayınca engellere gereğinden fazla yaklaştı. Yani ekrandaki görüntüyü görmek tek başına yetmedi. Aracın çevrede ne kadar yer kapladığını anlamak ve buna göre hareket etmek modeller açısından ciddi bir sınav oldu.
KARAR VERMELERİ DE ZAMAN ALDI
Testte ortaya çıkan bir başka sorun ise yapay zekâ modellerinin karar verme hızıydı. Bazı modeller bir sonraki hareketi hesaplamaya çalışırken aracı uzun süre olduğu yerde bekletti. Bu da sürüşün sık sık kesintiye uğramasına yol açtı. GPT-6 Astra ise yaklaşık 5-6 saniyede bir yeni kamera görüntülerini analiz etti. Dakikada yaklaşık 6 komut üreten model, bu sayede otomobili diğer modellere kıyasla daha kesintisiz şekilde ilerletebildi.
GÜVENLİK SÜRÜCÜSÜ FRENE BASMAYA HAZIR BEKLEDİ
Deney kontrollü koşullarda gerçekleştirildi. Araçların hızı test boyunca 1.8 km/s ile 12.6 km/s arasında tutuldu. Ayrıca otomobil tamamen yapay zekânın insafına bırakılmadı. Araçta bulunan güvenlik sürücüsü, herhangi bir tehlike durumunda müdahale edebilmek için ayağını sürekli fren pedalının üzerinde hazır tuttu. Araştırmacılar da çalışmanın genel amaçlı yapay zekâ modellerinin açık trafikte otonom araç kullanmaya hazır olduğunu göstermek amacıyla yapılmadığının altını çiziyor.




 Google Play
 App Store


 09:53
 Haberi Paylaş


 İLGİLİ HABERLER
 Derinlemesine Analiz, Teyitli Haber! Tıkla ve favori kaynağın yap.
 YORUM YAZ